KeiganALIの安全規格
KeiganALIの安全規格について
KeiganALI は、安全に関する規格に関して下記の考え方で設計しております。なお、外部機関による認証は行っておりません。
- JIS D6804-1994、JIS D6802-1994 無人搬送車システム-設計通則
準拠した設計を行っております。ガードバンパーの要目などは、センサーで代替しています。
ISO 3691-4:2020 産業車両-安全要求事項及び検証
ガードバンパーを用いない場合、LIDARなどは安全LiDARを使用する必要があるとされていますが、当社では採用しておりません。JIS B8446-1-2016 マニュピレータを備えない静的安定移動作業型ロボット
本規格は、ISO 13482 サービスロボットの安全要求事項をベースに策定されています。
5.10.6.2 本質的安全設計
JIS B 8445の5.10.8.2(本質的安全設計)によるが,方策として次も含める。
a) ロボットが最高速度及び最大質量(積載物の質量を含む。)で誤って第三者に衝突した場合であっても,リスクが受容できる程度のロボットの最高速度及び最大質量を採用する。
b) ロボットの運動エネルギーを図1の領域Aに制限する。
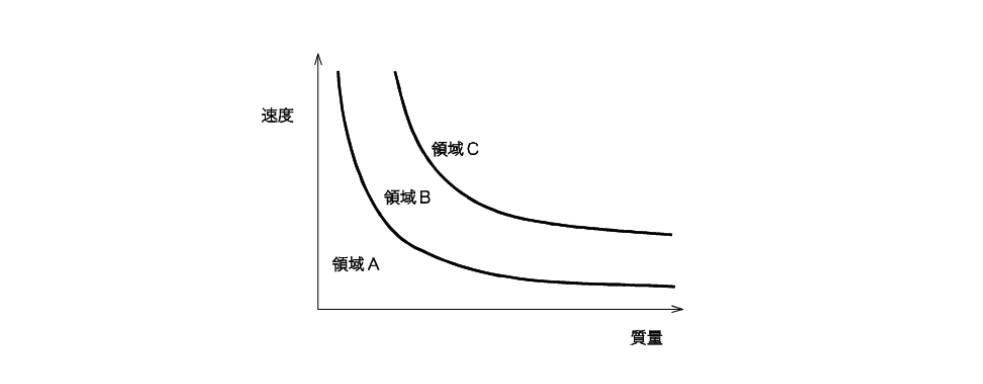
注記1) 領域Aにあるロボットは,運動エネルギーが小さく,人との衝突のリスクが受容可能な,本質的に安全なロボットであると考えられる。一方,領域B及び領域Cのロボットは,衝突のリスクが受容できない可能性があり,本質的に安全ではない。
注記2) 領域A及び領域Bの境界は,第三者と一次衝突した場合のリスクについて,第三者のAIS1以下の確率が75 %以上となることを基準としている。一次衝突による第三者の胸部変位が9 mm以下であれば,この基準を満たすことができる。また,基準を満たす運動エネルギーの目安として,93 Jを用いることができる(例 最大質量150 kg,定格最高速度4 km/h)。この運動エネルギーの目安は,接触部の形状を厚さ3 mmの平らな鉄板に設定したロボットが3歳児相当のダミーへ衝突した場合の実験値に基づいている。実際のロボットでは,接触部の素材,形状及び構造の違いを考慮することが望ましい。
注記3) 注記2と同様に,領域B及び領域Cの境界は,AIS2以下の確率が75 %以上となることを基準としている。一次衝突による第三者の胸部変位が30 mm以下であれば,この基準を満たすことができる。また,基準を満たす運動エネルギーの目安として,472 Jを用いることができる(例 最大質量150 kg,定格最高速度9 km/h)。この運動エネルギーの目安は,注記2の実験値から外挿して求められている。
注記4) 注記2及び注記3における3歳児相当のダミーへの衝突に関する胸部変位及びAISの発生確率については,米国運輸省道路交通安全局(NHTSA)が公開している以下の文書内,III. PROPOSED DUMMIES, INJURY CRITERIA, AND OTHER CHANGESのB. Proposed Injury Criteria以下の,Chest Deflectionの項にある,3歳児ダミーに代表される,幼児の胸部変位による傷害確率曲線の計算式を参考にして算出した。
引用:JISB8446-1:2016 生活支援ロボットの安全要求事項-第1部
安全性と運動エネルギーに関して、運動エネルギー 93J 以下であれば図中の領域Aに分類され、「運動エネルギーが小さく,人との衝突のリスクが受容可能な,本質的に安全なロボット」 となります。
KeiganALIの標準仕様 0.5m/s 57.5kg(ALI 27.5kg +積載30kg) では、 7.2J となり、本質的に安全となります。