台車設計について
台車設計の際の注意点
KeiganALI に取り付ける台車を設計する際には、LiDAR及び障害物センサーの視野に、フレームの脚やキャスターが干渉しないようにご注意ください。
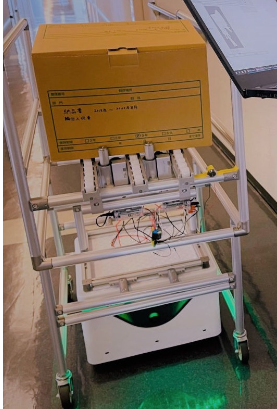
LiDARの視野について
以下を参考に、LiDAR(レーザースキャナ)の視野にフレームの脚が入らないようにしてください。
構造上どうしても脚が視野に入る場合は、「管理メニュー」→「マシン設定」→「高度な設定」→「ライダーフィルター設定」で、その方向を検知の対象から除外できます ver.1.12以降。除外した方向の障害物は検知しなくなります。手順は後方に何もないのにLiDARが障害物を検知するをご参照ください。
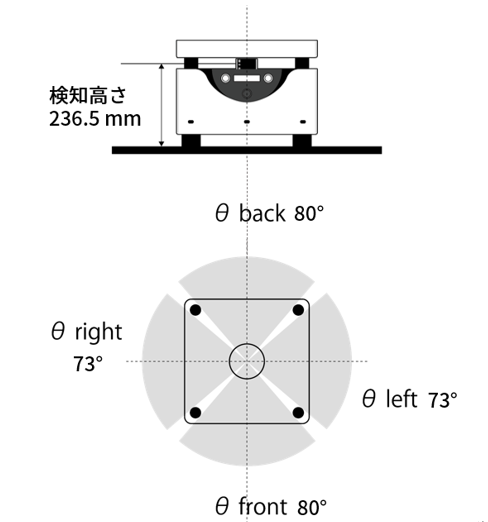
障害物センサーの視野について
障害物センサーの視野については、CAD 3Dデータについての3Dデータをご参照ください。障害物センサーの検知範囲を円錐で表示しています。こちらに干渉しないようにして下さい。特に、キャスターが旋回した場合も、干渉しないようにしてください。干渉すると障害物と認識し、走行できない場合があります。
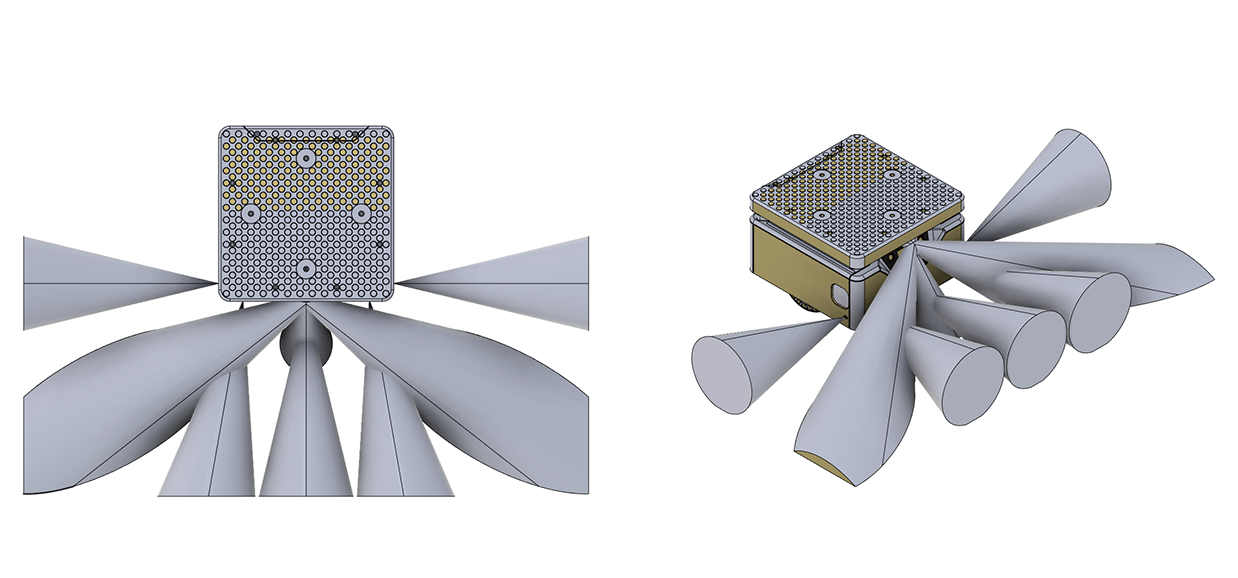
※なお、「障害物センサー切替」タスクを用いることで、一時的に障害物センサーをOFFする機能がありますが、リスクアセスメントを実施のうえ、安全上ご注意ください。
※ライントレースの「壁際で停止」では、前面の障害物センサー(3個)で壁までの距離を検知します。台車の脚やキャスター等がセンサーに映ると正常に動作しません。 ver.1.12以降
詳しくはライントレース「壁際で停止」の注意事項をご参照ください。